Bewegung verstehen: Die Landung vom Fuß bis zur Hüfte – zur 3D-Videolektion mit Lernfragen →
Lesehinweis & Evidenzbasis
Der Fuß-Sprunggelenk-Komplex bewegt sich nicht in Sagittal-, Frontal- und Transversalebene, sondern um schräg im Raum stehende Achsen. Fast jede „einfache" Fußbewegung ist deshalb dreidimensional gekoppelt. Zwei Dinge werden konsequent getrennt gehalten: die etablierte Gelenkmechanik und die Deutungsmodelle, die darüber gelegt werden.
Evidenztier — an jeder Kernaussage
Jede tragende Aussage trägt ein Label. Die Zahlen sind — wo bekannt — mit Streubreite und Quelle angegeben; eine punktgenaue Achsen- oder ROM-Angabe ohne Streubreite ist bei diesem Thema wissenschaftlich unsauber, weil die interindividuelle Variabilität hier größer ist als bei fast jeder anderen Gelenkregion.
etabliert konzeptuell hypothese expertenmeinung widerlegt
Farbschlüssel der Diagramme
Die Diagramme kodieren durchgängig denselben mechanischen Gegensatz — Kompression gegen Zug — der auch die biotensegritäre Debatte in Sektion 07 trägt:
Die Achsen stehen schräg im Raum
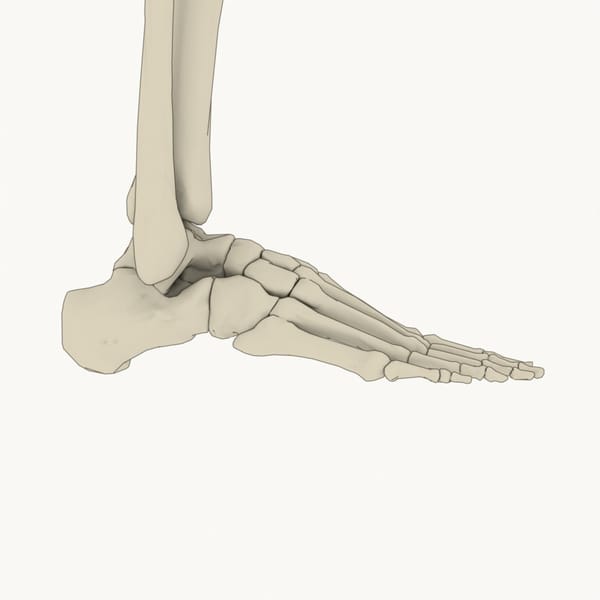
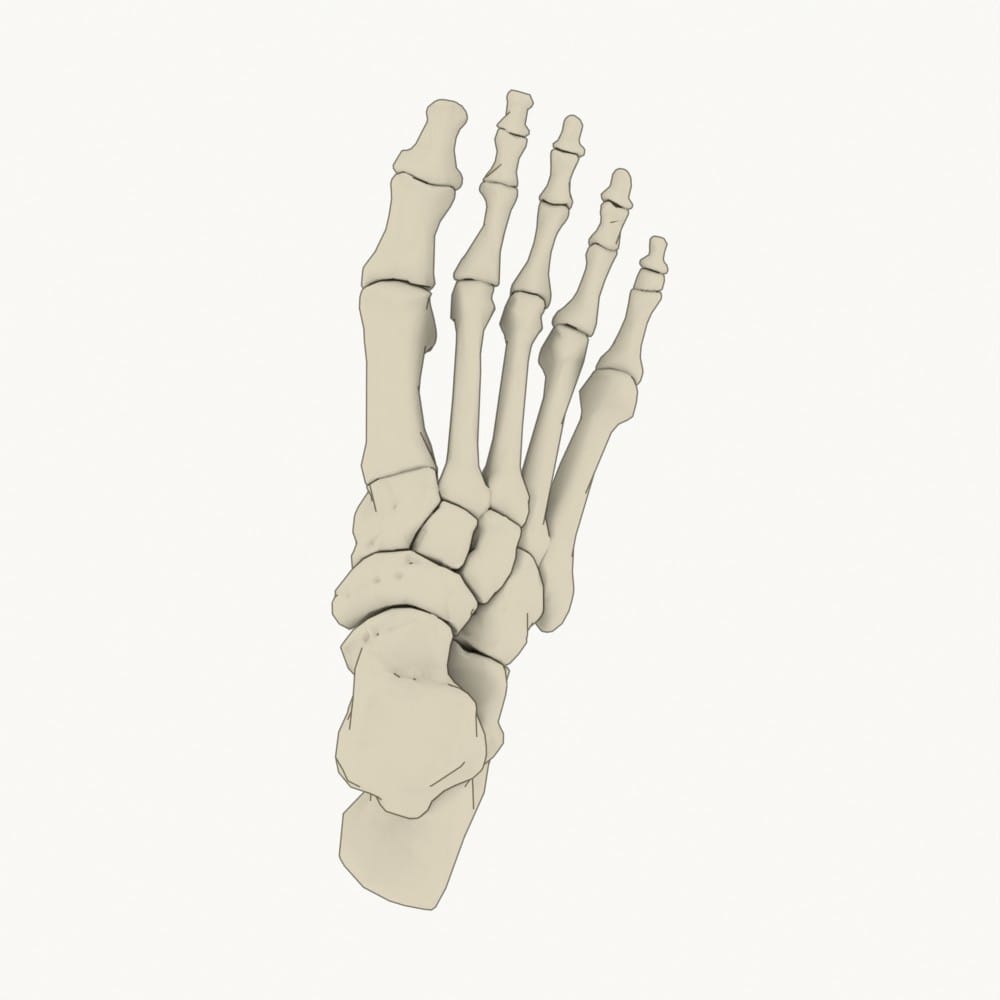
Jede Gelenkfläche in diesem Komplex ist so geschnitten, dass ihre Drehachse schräg zu allen drei Körperebenen steht. Ein Gelenk, das sich um eine schräge Achse dreht, erzeugt zwangsläufig eine dreidimensional gekoppelte Bewegung — „Dorsalextension" oder „Inversion" sind darum nur der auffälligste Anteil einer in Wahrheit schraubenförmigen Bewegung. Wir gehen die Gelenkkette von hinten nach vorne durch: vom oberen und unteren Sprunggelenk über das Talonavikular-, das Chopart- und das Lisfranc-Gelenk bis zum Großzehengrundgelenk.
Oberes Sprunggelenk (OSG): der doppelt schräge Scharnierverlauf
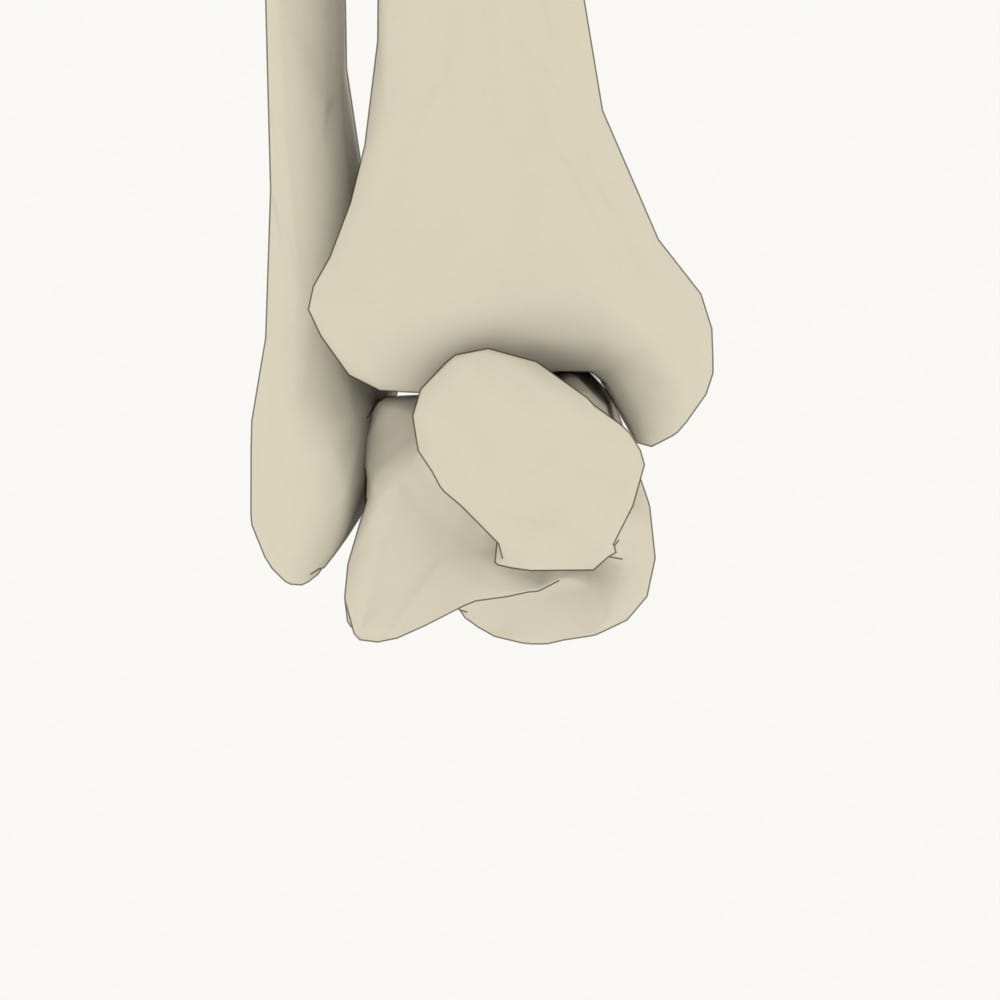
Das Talokruralgelenk ist ein Scharnier aus tibialem Plafond, Malleolus medialis und dem tiefer und dorsaler stehenden Malleolus lateralis. Die empirische Achse verläuft annähernd durch beide Malleolenspitzen und steht doppelt schräg: rund 7–10° gegen die Horizontale (aus einer Achse–Tibia-Neigung von 82,7° ± 3,7°; laterale Seite tiefer) und etwa 20–30° in der Transversalebene außenrotiert, weil der laterale Malleolus dorsaler liegt.
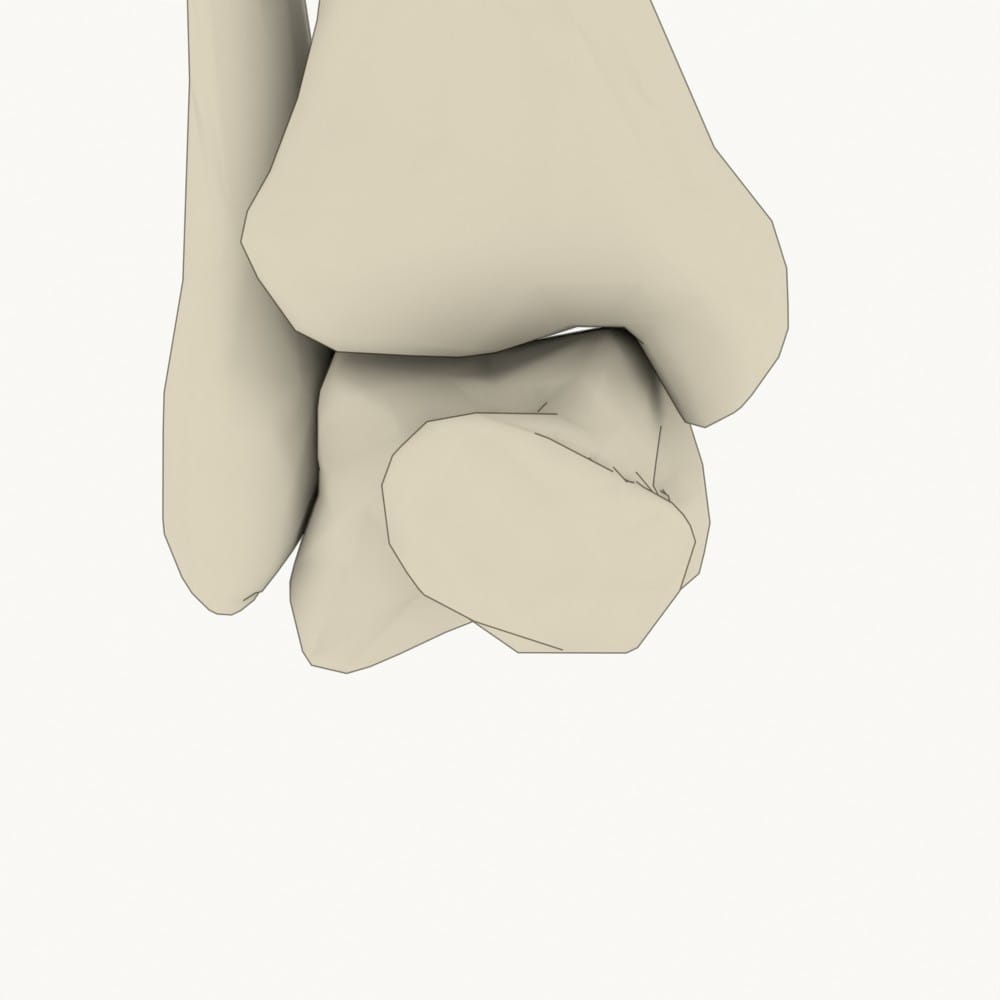
Die momentane Drehachse ist selbst eine Näherung: OSG- und USG-Achse wandern über den Bewegungsumfang (Barnett-Napier-Kegel am OSG, Achsmigration am USG). Jede Einzelachse ist ein Momentanwert, kein starrer Vektor.
Der Trochlea-Keil: verriegelt in Dorsalextension
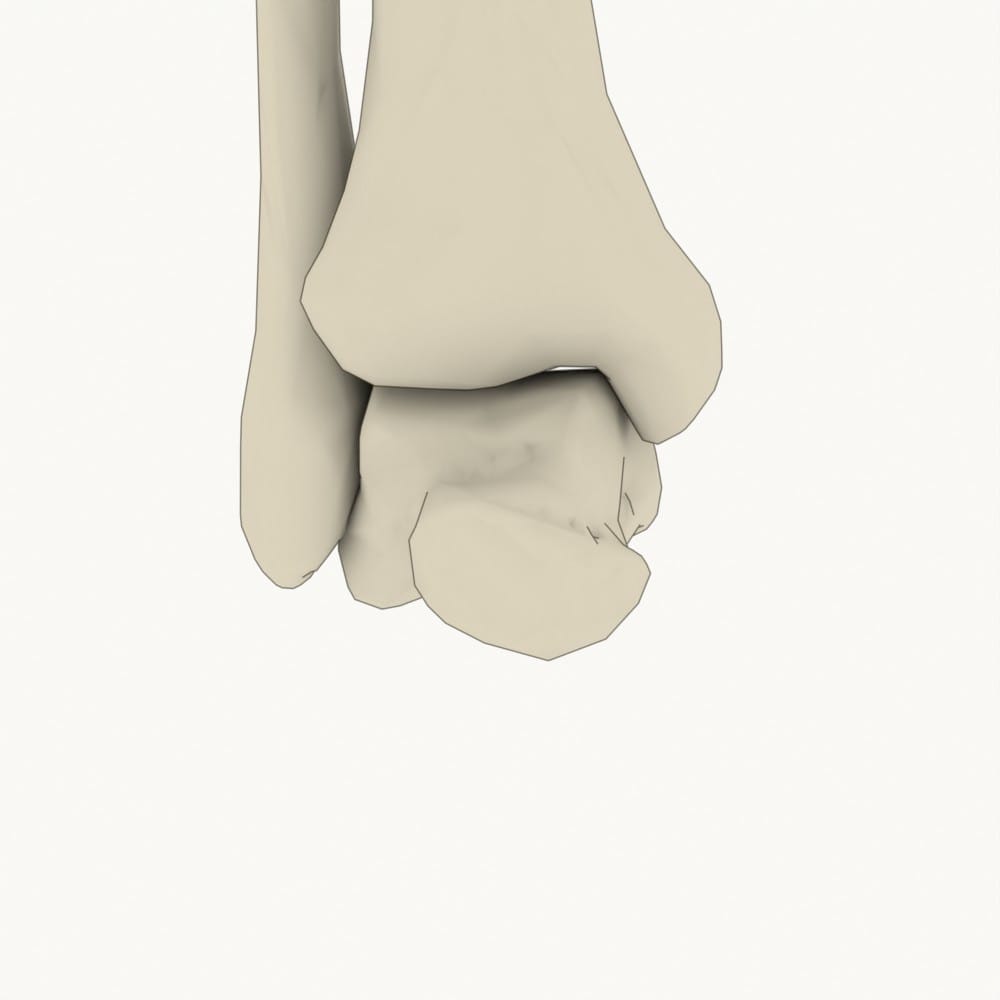
Die entscheidende Geometrie der Trochlea tali ist ihre ventral größere Breite — anterior im Mittel etwa 3 mm breiter als posterior (Streubreite ~1–6 mm; ~8–11 %). In Dorsalextension rückt der breitere ventrale Rollenanteil in die Gabel, die Malleolen spreizen, alle Flächen liegen maximal an: die close-packed position, mechanisch am stabilsten. In Plantarflexion sitzt der schmalere posteriore Anteil in der Gabel — das Gelenk wird loose-packed, mit seitlichem Wackelspiel. Das ist die kinematische Wurzel dafür, dass die klassische Supinationsdistorsion in Plantarflexion geschieht.
Unteres Sprunggelenk (USG): die Henke-Achse und die Triplanarität
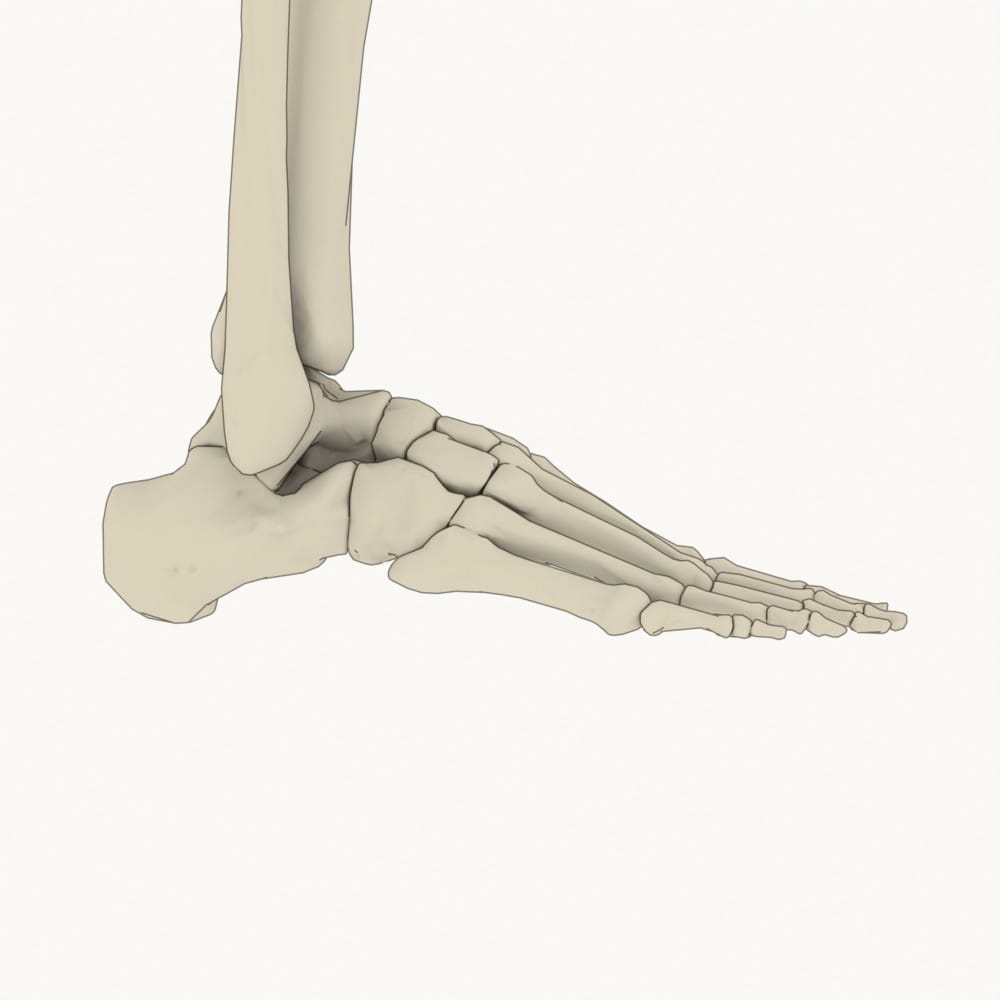
Das USG dreht um die schräge Henke-Achse. Manter (1941) maß im Mittel eine Neigung von ~42° gegen die Transversalebene und eine mediale Deviation von ~16° gegen die Fußlängsachse — bei einer Sample-Spanne von 29–47° bzw. 8–24°. Die oft zitierte weite Streubreite (Neigung 20,5–68,5°, Deviation 4–47°) stammt aus der gepoolten Inter-Studien-Variabilität späterer Arbeiten (Isman & Inman 1969, 46 Füße), nicht aus Manters Originaldaten. Diese Streuung ist real und macht die USG-Achse zur variabelsten Größe des ganzen Komplexes — mit direkten Folgen für die kinetische Kette (Sektion 03).
Talonavikulargelenk: das Kugelgelenk des Rückfußes
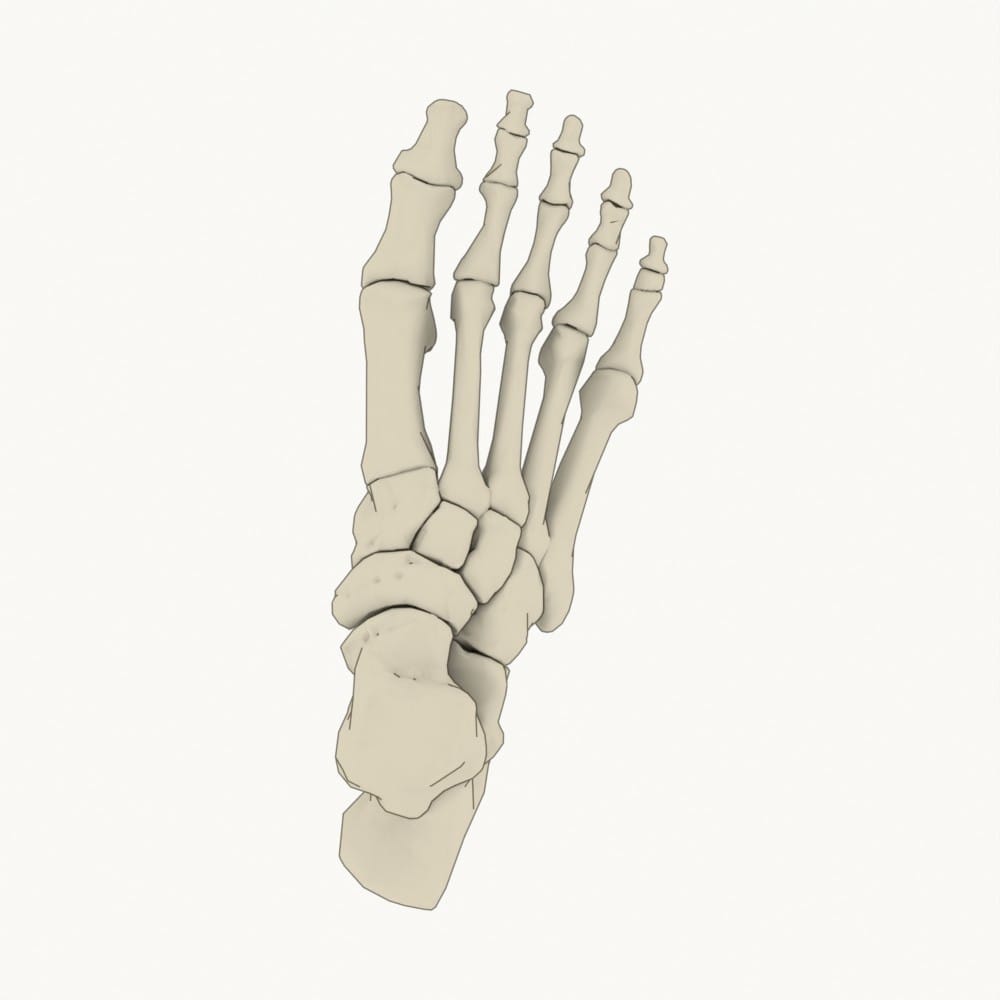
Direkt vor dem Sprungbein sitzt das beweglichste Gelenk der ganzen Fußwurzel. Der runde Taluskopf steckt wie ein Hüftkopf in einer Pfanne — daher der Name Coxa pedis, die „Hüfte des Fußes". Diese Pfanne (das Acetabulum pedis) ist nicht rein knöchern: Sie entsteht aus dem Kahnbein (Os naviculare), den vorderen und mittleren Gelenkflächen des Fersenbeins, dem Pfannenband (Lig. calcaneonaviculare plantare, „spring ligament") und dem Lig. bifurcatum. Weil ein Teil der Pfanne aus straffem Band besteht, ist das Gelenk kugelig und lässt Bewegung in allen drei Ebenen zu.
Im Kadaver bewegt sich das isolierte Talonavikulargelenk um rund 7° auf/ab und ~18° in Supination/Pronation — das benachbarte Kalkaneokuboidgelenk nur etwa ein Drittel davon (Mittelwerte, n=10; die Studie berichtet keine Streubreite). Damit ist dieses Gelenk der Ort, an dem sich die Rückfuß-Pro-/Supination sichtbar in eine Drehung des Taluskopfs übersetzt.
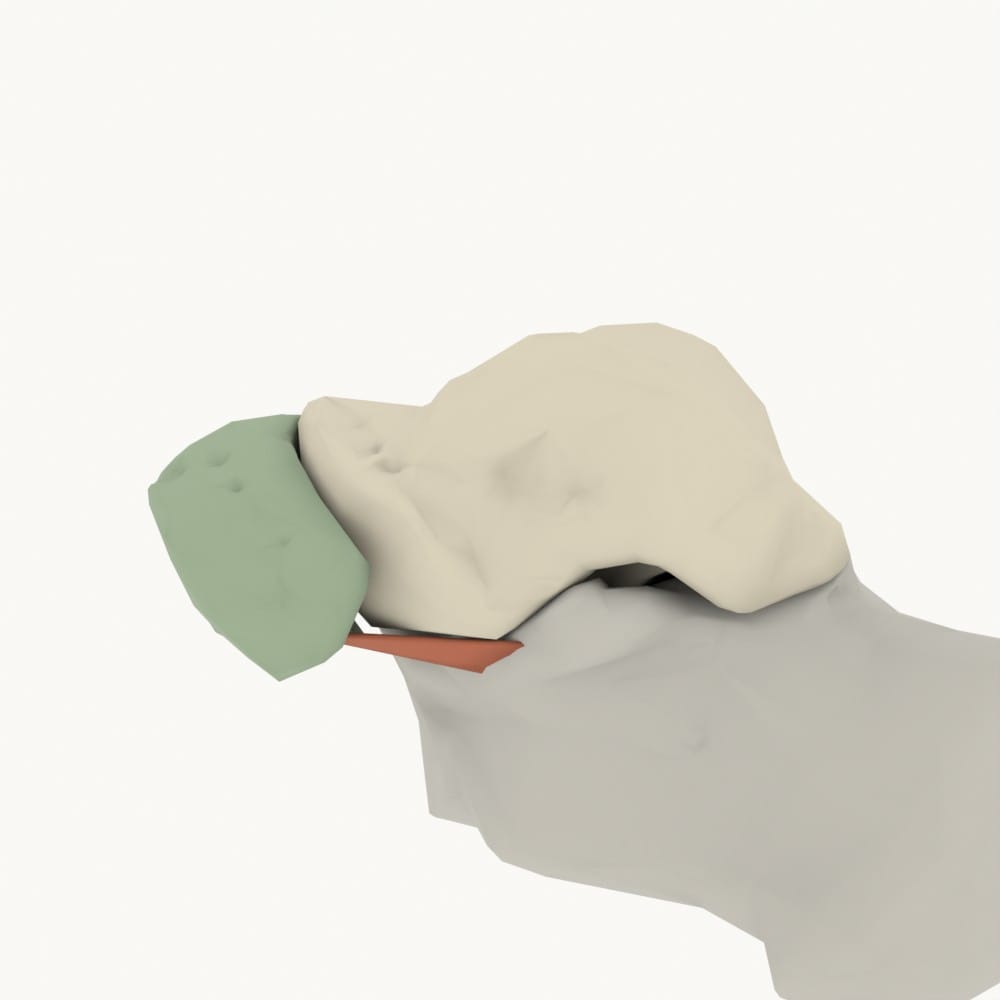
Talonavikular- und Subtalargelenk arbeiten praktisch als eine funktionelle Einheit: Versteift man operativ nur das Talonavikulargelenk, sinkt die Restbewegung der übrigen Rückfußgelenke auf ~2°; umgekehrt bleiben nach einer Subtalar-Versteifung nur noch ~26 % der talonavikularen Beweglichkeit übrig. Wer den Rückfuß verstehen will, muss beide zusammen denken.
Chopart-Gelenk: die zwei Achsen nach Manter
Talonavikular- und Kalkaneokuboidgelenk bilden zusammen eine quer durch den Fuß laufende Linie — das Chopart-Gelenk (Art. tarsi transversa). Manter (1941) zeigte, dass es sich nicht um eine, sondern um zwei schräge Achsen dreht, und das erklärt sein doppeltes Verhalten:
Die Längsachse steht flach — nur etwa 15° über der Waagerechten und 9° zur Fußlängsachse. Um sie läuft vor allem das seitliche Kippen (Inversion/Eversion). Die Schrägachse steht dagegen steil und quer — rund 52° über der Waagerechten und 57° zur Fußlängsachse; um sie laufen vor allem Auf-/Abbewegung und Ab-/Adduktion. Weil beide Achsen schräg im Raum liegen, ist — wie am Sprunggelenk — jede Bewegung dreidimensional gekoppelt.
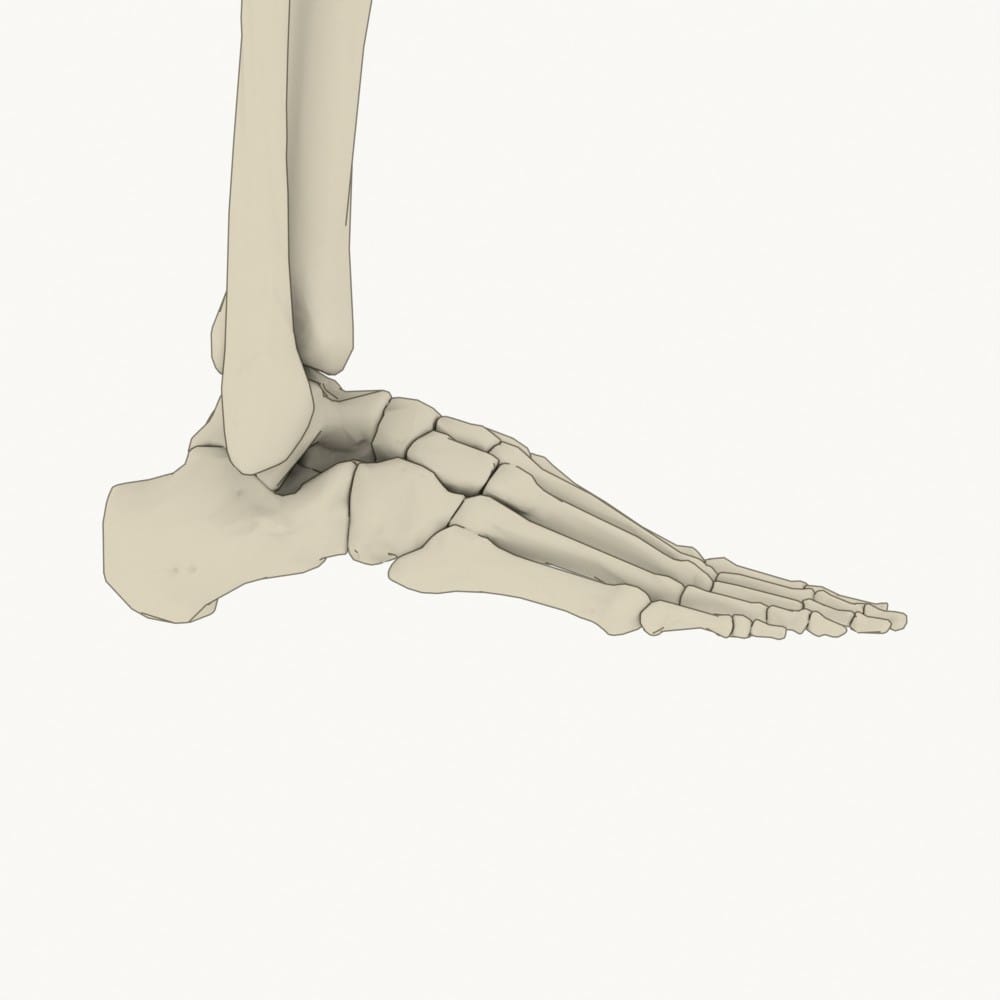
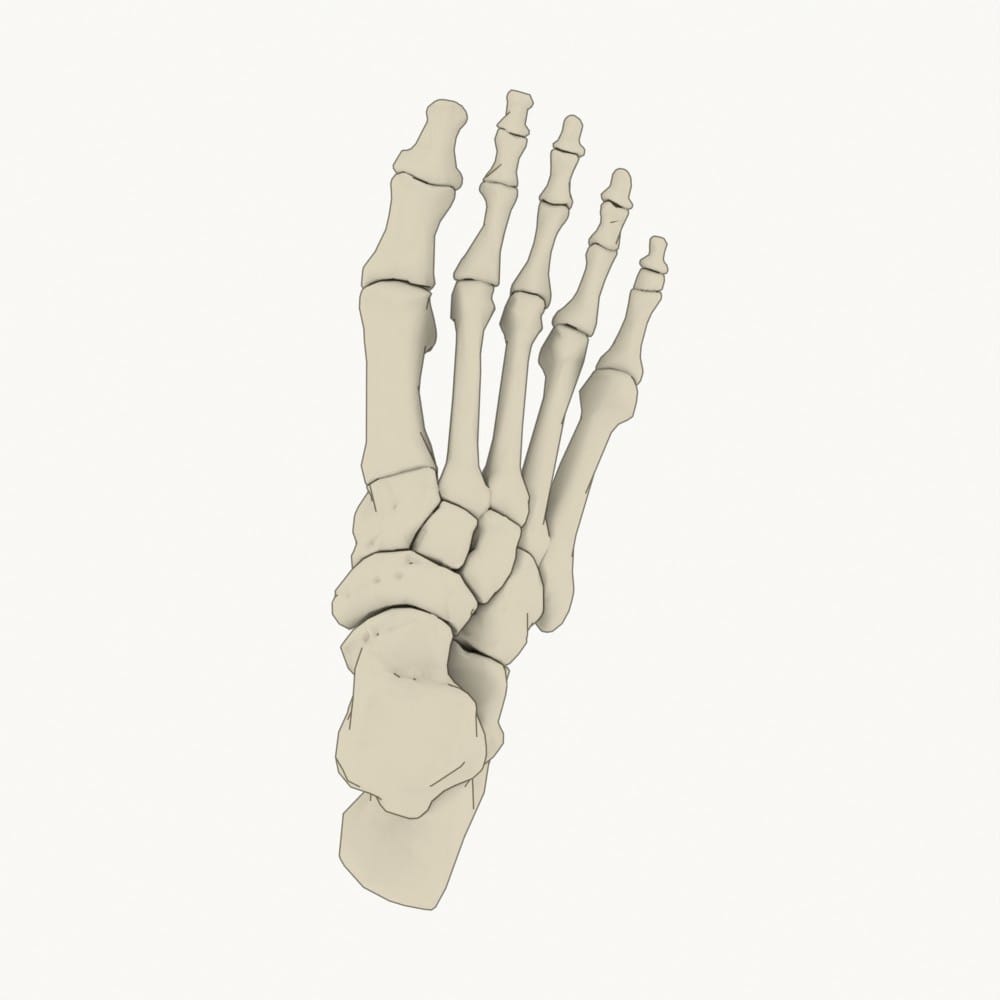
Die alte Lehre — parallele Achsen bei Pronation = mobiler Fuß, divergente bei Supination = starrer Hebel (Elftman, Sektion 02) — beschreibt ein reales Phänomen, überzeichnet es aber. Neuere Messungen zeigen: Der „Entriegelungs"-Effekt der Rückfußstellung ist plan-selektiv (nur die Auf-/Abbeweglichkeit steigt bei nach außen gekipptem Rückfuß, Blackwood 2005), der Mittelfuß bleibt selbst beim Abstoß nachgiebig (Okita 2014), und in vivo dreht das Gelenk kontinuierlich in eine muskulär gehaltene Endstellung, statt in ein echtes „Locking" einzurasten (Phan & Koo 2019).
Lisfranc-Gelenk: der römische Bogen
Wo die Fußwurzel in die Mittelfußknochen übergeht, liegt das Lisfranc-Gelenk (Art. tarsometatarsalis). Von vorne betrachtet bilden die Knochen einen römischen Bogen: Die Basis des zweiten Mittelfußknochens ist wie ein Schlussstein nach hinten zwischen die Keilbeine eingelassen. Dieser Formschluss macht die Mitte des Vorfußes von Natur aus stabil — sie muss nicht muskulär gehalten werden (Siddiqui 2014).
Die Beweglichkeit ist bewusst ungleich verteilt (Kadaverwerte, Auf-/Abbewegung): Der zweite Strahl ist der starrste des ganzen Fußes — er gibt nur ~0,6° nach, der dritte ~1,6°. Der erste Strahl ist mäßig beweglich (~3,5°), die äußeren Strahlen vier und fünf am beweglichsten (~9,6° bzw. ~10,2°). So entsteht eine starre zentrale Säule, um die herum sich Innen- und Außenrand an den Boden anpassen.
Funktionell zählt weniger das einzelne Gelenk als die gesamte mediale Säule: Ihr erster Strahl gibt beim Gehen um rund 13 mm nach (~12,6 mm ± 3,9 radiologisch) — der größte Teil davon aber nicht im Lisfranc-, sondern weiter hinten im Naviculocuneiforme-Gelenk. „Erststrahl-Beweglichkeit" ist also eine Kette, nicht ein einzelnes Gelenk.
Unter Last stabilisiert der M. fibularis longus den ersten Strahl: Seine Sehne zieht quer unter dem Fuß hindurch und plantarisiert und everretiert den ersten Mittelfußknochen, presst die mediale Säule zusammen und bereitet sie auf den Abstoß vor. Wie stark er zugleich das Längsgewölbe hält, ist umstritten (Dullaert 2016); die direkte Kopplung an den Windlass ist plausibel, aber nicht direkt gemessen.
Großzehengrundgelenk: das Bewegungskonto für den Abstoß
Ganz am Ende der Kette steht das Großzehengrundgelenk (MTP1). Beim Abstoß muss die Großzehe nach oben klappen, damit der Fuß über sie abrollt — und damit der Windlass-Mechanismus (Sektion 02) das Gewölbe strafft. Dafür braucht das Gelenk ein ausreichendes „Bewegungskonto" nach oben (Dorsalextension).
Wie groß dieses Konto sein muss, hängt von der Messmethode ab — und die Literatur ist sich uneinig. Klassisch gelten ~65° als für den normalen Gang nötig (Hopson 1995). Misst man die Zehe dagegen dynamisch im belasteten Gang, bewegt sie sich real oft nur um ~42° (Nawoczenski 1999). Passiv und unbelastet ist meist mehr drin — die Angaben reichen bis 60–90° (Hetherington 1990). Diese Zahlen messen Verschiedenes und sollten nicht in eine einzige „Norm" gepresst werden.
Unter dem Kopf des ersten Mittelfußknochens liegen zwei Sesambeine in der Sehnenplatte des kurzen Großzehenbeugers. Sie tragen erhebliche Last und sind der distale Anker, an dem die Plantaraponeurose zieht (Cohen 2009) — sie gehören damit direkt zum Windlass.
Ist die Zehe passiv frei beweglich, klappt aber im belasteten Gang nicht ausreichend hoch, spricht man vom funktionellen Hallux limitus (Dananberg 1993): Der Windlass zündet nicht richtig, der Fuß versteift sich schlechter. Das Phänomen ist anerkannt; die weitergehende These, es verursache über die Gangstörung chronische Haltungs-/Rückenschmerzen, ist dagegen Expertenmeinung und nicht breit validiert.
◈ Fallstricke — Achsen & Terminologie
- Eversion ≠ Pronation. Eversion (bzw. Inversion) ist nur die frontale Teilkomponente der triplanaren Pro-/Supination. Wer „Pronation" sagt und nur die Fersenkippung meint, unterschlägt Ab-/Adduktion und Sagittalanteil.
- close-packed liegt in Dorsalextension, nicht in Plantarflexion. Die instabile loose-packed-Stellung ist die Plantarflexion — deshalb dort das Distorsionsrisiko.
- Mittelwert ≠ Konstante. Die Henke-Achse streut real über Dutzende Grad. Eine punktgenaue Achsenangabe ohne Streubreite suggeriert eine Präzision, die interindividuell nicht existiert.
- Die Fibula ist kein starres Widerlager. Eine um Millimeter fehlpositionierte Fibula (Syndesmose) zerstört die Kongruenz und vervielfacht die Kontaktspannung — die „high ankle sprain"-Problematik ist im Kern eine Geometrie-, keine Bandschmerz-Frage.
- „Coxa pedis" ist nicht das Talonavikulargelenk. Der Begriff meint den ganzen talo-calcaneo-navikularen Komplex; das Talonavikulargelenk ist dessen beweglichster vorderer Anteil. Und das midtarsale „Verriegeln" ist ein Endstellungs-Effekt, kein hartes Einrasten.
Mobiler Adapter ↔ rigider Hebel
Ein und derselbe Fuß schaltet im Gangzyklus zwischen zwei Zuständen um: Bei Lastannahme entriegelt (proniert) er zum mobilen Adapter, der Boden und Stoß absorbiert; für den Abstoß verriegelt (supiniert) er zum rigiden Kraftüberträger — gesteuert allein über die Rückfußstellung.
Geschlossene Kette: der antriebslose Talus als Übersetzer
In der offenen Kette kippt die Ferse unter dem fixierten Talus. In der geschlossenen Kette kehrt sich die Referenz um: Ferse und Vorfuß sind durch Boden und Last relativ ortsfest (die Kalkaneus-Eversion wird vom Boden gebremst, nicht aufgehoben — beide Segmente bewegen sich), und der Taluskopf kippt nach plantar-medial. Da der Talus keinen einzigen Muskelansatz trägt, ist er ein passiver Intercalar-Körper, der die Bewegung nach proximal durchreicht.
Die Gelenkkette unter Last: wie sich die Bewegung verteilt
Rückfuß, Mittelfuß und Vorfuß hängen unter Last wie Glieder einer Kette zusammen (die einzelnen Gelenke mit ihren Achsen und ROM stehen in Sektion 01). Die Pronation der Lastannahme beginnt hinten — die Ferse kippt um etwa 4–8° nach außen — und pflanzt sich nach vorne fort: Der Taluskopf dreht im Talonavikulargelenk nach plantar-medial, das Chopart-Gelenk gibt nach, die mediale Säule senkt sich, und für den Abstoß läuft alles rückwärts, bis die Großzehe nach oben klappt und der Windlass wieder strafft. Kein Gelenk arbeitet allein — jedes bekommt einen Teil der Gesamtbewegung.
Wie genau sich diese Gesamtbewegung auf die einzelnen Gelenke aufteilt, lässt sich allerdings nicht sauber in feste Prozentwerte fassen: Die Messmethoden (Kadaver, Fluoroskopie, Hautmarker) liefern zu unterschiedliche Zahlen, und die Streuung von Mensch zu Mensch ist groß. Sicher ist die Reihenfolge und die Kopplung der Glieder, nicht die exakte Quote je Gelenk.
Belegt ist, dass Rückfuß und Talonavikulargelenk eng gekoppelt sind (Astion 1997) und dass die midtarsale „Entriegelung" schwächer und ebenenselektiver ausfällt als klassisch gelehrt (Blackwood 2005, Okita 2014). Eine quantitative Aufteilung der Gesamt-Pronation auf die einzelnen Gelenke unter Last bleibt dagegen ein Modell mit dünner Datenbasis.
Die Chopart-Ver-/Entriegelung (Elftman)
Der Umschalter ist das Chopart-Gelenk (Art. talonavicularis + calcaneocuboidea). Nach Elftman laufen die beiden Achsen bei proniertem Rückfuß annähernd parallel → der Mittelfuß ist entriegelt und mobil; bei supiniertem Rückfuß divergieren sie → der Mittelfuß verriegelt zum rigiden Hebel.

Der Windlass-Mechanismus (Hicks): Zug-getriggerte Selbstversteifung
Die aktivste Verriegelungshilfe für den Abstoß ist passiv-geometrisch. Die Plantaraponeurose zieht vom Tuber calcanei zu den Grundphalangen; in der terminalen Standphase wickelt sie sich bei Dorsalextension des Hallux um den Metatarsalkopf (die „Trommel"), verkürzt den effektiven Weg, hebt das mediale Längsgewölbe, supiniert den Rückfuß und versteift den Fuß — ohne zusätzliche Muskelarbeit, solange die Hallux-Dorsalextension (funktionell ~60°) frei ist.

Gewölbe-Statik: passiv vs. aktiv
Passive Stabilisatoren tragen den größten Teil im ruhigen Stand — Basmajian & Stecko (1963) zeigten selbst unter hoher statischer Last minimale intrinsische EMG-Aktivität. Größter passiver Einzelbeitrag ist die Plantaraponeurose: sequentielle Durchtrennung (Huang 1993) entfernt ~25 % der Gewölbesteifigkeit. Erst unter Dynamik und hoher Last steigt der aktive Anteil — M. tibialis posterior und M. fibularis (peroneus) longus, deren Sehnen sich plantar kreuzen und das Gewölbe verspannen, sowie die intrinsische Fußmuskulatur („foot core"). (Der namensgebende „Steigbügel" ist dagegen M. tibialis anterior + M. fibularis longus — ein klassisches Bild, dessen Rolle als Gewölbesicherung aber umstritten ist.)
Die Faustregel gilt: statisch / niedrige Last → überwiegend passiv, dynamisch / hohe Last → zunehmend aktiv. Die quantitative Aufteilung in McKeons drei „foot-core"-Subsysteme (passiv / aktiv / neural) bleibt ein Modell.
Bodenreaktionskraft, Druckzentrum und die drei Rocker
Die vertikale Bodenreaktionskraft (GRF) im Gehen ist ein Doppelhöcker (M-Form): erster Gipfel in der Lastannahme ~1,0–1,2× KG, Tal im Mittelstand ~0,7–0,8× KG, zweiter Gipfel terminal ~1,0–1,2× KG. Das Druckzentrum (CoP) wandert dabei stereotyp von der posterolateralen Ferse über den lateralen Mittelfuß, medial über die Metatarsalköpfchen zum Hallux.

Organisiert wird die Abrollung von den drei Rockern der Standphase (Perry): Fersen-Rocker (Drehpunkt Tuber, exzentrische Prätibialmuskeln), Sprunggelenks-Rocker (Tibia kippt über den fixierten Fuß, Dorsalflexion vom Triceps surae gebremst) und Vorfuß-Rocker (Fersenabhebung, Drehpunkt Metatarsalköpfchen) — häufig um einen vierten Zehen-Rocker über die MTP-Gelenke ergänzt (so auch in Abb. 2.4). Darüber liegt die Pro-/Supinations-Choreografie: Kontakt leicht supiniert, rasche Pronation in der Lastannahme (Kalkaneus-Eversion ~4–8°, Maximum um ~40–60 % der Standphase), dann Resupination bis zur verriegelten Zehenablösung.

Der Fuß als Drehmomentwandler
Weil der Talus transversal in der Malleolengabel gefangen ist und keinen Muskel trägt, kann er der Unterschenkelrotation nicht ausweichen. Das Subtalargelenk wird damit zum Getriebe, das Beinrotation in Fußpronation übersetzt — und umgekehrt. Dieselbe Kopplung belastet Laufstandphase, Sprunglandung und Kniebeuge.
Das Getriebe: Übersetzung über die schräge Achse
Idealisiert man die Subtalarachse als starre Schraubenachse mit Neigung θ gegen die Transversalebene, teilt sich eine Drehung um sie in eine transversale (tibiale) Komponente ∝ sin θ und eine frontale (kalkaneare Eversions-) Komponente ∝ cos θ. Das Verhältnis Tibiarotation : Eversion ist damit tan θ — bei der mittleren Neigung von 42° also ≈ 0,9 (die Eversion überwiegt leicht). Der empirisch gemessene Kopplungskoeffizient Eversion→Tibiarotation liegt bei ~0,68 ± 0,15 (Fischer 2018) — also klar unter 1 und mit großer Streuung.
◈ Korrektur eines verbreiteten Lehrfehlers
- Die oft kolportierte Formel „Übersetzung ≈ cot θ, ~1,1 bei 42°, flache Achse = hoher Gang" ist invertiert. Richtig ist tan θ (~0,9 bei 42°), und die steile Achse ist der hohe Gang. Der Denkfehler dreht die klinische Interpretation um 180°.
Weiterleitung nach proximal: der „medial collapse"
In geschlossener Kette treibt Subtalar-Pronation (Kalkaneus-Eversion + Talus-Adduktion/-Plantarflexion) eine Innenrotation der Tibia. Die Richtung dieser Kopplung ist obligat; das Ausmaß variiert interindividuell stark (~0,7 ± 0,15). Sie setzt sich fort als relative Femur-Innenrotation, Knie-Valgustendenz und Hüft-Adduktion/-Innenrotation — die kinematische Signatur des dynamischen Valgus. Supination verriegelt die Kette spiegelbildlich in Außenrotation.
Warum die „Überpronation-verletzt"-Erzählung dünn ist
Verlängerte oder übermäßige Pronation hält die Kette in Innenrotation — als Mechanismus-Hypothese kohärent, als Verletzungserklärung evidenzschwach. Nielsen et al. (2014) fanden bei 927 Laufanfängern für pronierte Füße kein erhöhtes Verletzungsrisiko. Die zwei Kenngrößen der Studie sind dabei zu trennen: Die kumulative Risikodifferenz nach 250 km verfehlte die Signifikanz (−8,1 %; p = 0,09); signifikant niedriger lag die Inzidenzratendifferenz pro 1000 km über den Gesamtzeitraum. Systematische Reviews finden nur schwache, inkonsistente, stark konfundierte Assoziationen zwischen statischer Fußhaltung und Überlastungssyndromen — und statische Marker (Navicular-Drop, Gewölbehöhe) korrelieren ohnehin schlecht mit dynamischer Funktion.
Am Knie selbst sagte ein hohes Knieabduktionsmoment (KAM) ACL-Rupturen bei Athletinnen vorher (Hewett 2005) — aber das ist ein Knie-/Hüft-Signal, kein Beleg, dass der Fuß es verursacht. Und selbst dieser Befund wurde in der großen norwegischen Prospektivkohorte (Krosshaug 2016) nicht repliziert.
Der praktische Wert der Kopplung liegt darin, dass Laufen, Springen und Kniebeuge denselben Getriebemechanismus belasten — exzentrische Aufnahme über Fußpronation ↔ Tibia-IR ↔ Femur-IR/-Adduktion ↔ Knieabduktion, gefolgt von konzentrischer Resupination beim Abdruck bzw. Aufstieg. Deshalb bilden Single-leg-Squat und Drop-Vertical-Jump denselben „medial collapse" ab, den man im Laufbild sieht — sie sind Screening-Fenster auf ein und dieselbe Kette. Die spiraldynamisch/biotensegrale „Verschraubung" beschreibt genau dieses Muster anschaulich, ist aber ein konzeptueller Rahmen, keine eigenständige Evidenzquelle.
Laufen: Feder & Fußaufsatz
Der Unterschied zum Gehen ist nicht die Geschwindigkeit, sondern die Belastungs-Architektur. Mit der Flugphase und dem Wegfall der Doppelstandphase (duty factor < 0,5) wechselt das mechanische Modell vom inversen Pendel zum Feder-Masse-System: das Bein komprimiert in der Standphase und entlädt im Abstoß.
Fußaufsatzmuster: Lastverschiebung, nicht Lastvermeidung
Der Rückfußaufsatz (RFS) erzeugt einen Impact-Transienten — einen steilen ersten GRF-Gipfel in den ersten ~20–50 ms mit hoher vertikaler Belastungsrate. Der Vorfußaufsatz (FFS) bei plantarflektiertem OSG eliminiert diesen Transienten und senkt die Belastungsrate, verlagert die Last aber vom Knie zum Sprunggelenk-Achilles-Komplex.
Kinetik: das Sprunggelenk als Motor des Abstoßes
Früh in der Standphase absorbiert der Triceps surae exzentrisch, während die Tibia über den fixierten Fuß rotiert (Plantarflexorenmoment steigt bei gleichzeitiger Dorsalflexion = negative Leistung). Im Abstoß wechselt er in konzentrische Arbeit — der A2-Leistungsburst ist im submaximalen Distanzlauf der größte positive Leistungsgenerator der unteren Extremität; mit steigendem Tempo wächst der relative Hüftbeitrag.
Der Fuß-Wade-Komplex als Feder
Die Ökonomie des Laufens beruht auf passiv-elastischer Speicherung: Die Achillessehne dehnt sich in der Absorption (die Wadenfaszikel bleiben quasi-isometrisch — „Katapult") und rekoiliert im Abstoß. Ker et al. (1987) schätzten für einen 70-kg-Läufer bei 4,5 m/s eine elastische Speicherung von ~35 % der mechanischen Schrittenergie in der Achillessehne und ~17 % im medialen Längsgewölbe.
Cadence und Steifigkeit
Eine Cadence-Erhöhung um ~5–10 % bei konstanter Geschwindigkeit verkürzt die Schrittlänge, reduziert Overstriding und senkt die pro Schritt am Knie und an der Hüfte absorbierte Energie (Heiderscheit 2011) — die populäre „180 Schritte/min" ist dagegen kein universelles Optimum. Die Sprunggelenk-/Bein-Steifigkeit ist ein Doppelfaktor: mehr Steifigkeit verbessert die elastische Rückgabe und die Ökonomie, erhöht aber die Gewebespitzenlast (Knochenstress, Achillessehne). Es gibt ein individuelles Optimum, kein monotones „steifer ist besser".
◈ Fallstricke — Laufen
- Impact-Transient ≠ Spitzen-GRF. Der Transient ist der frühe steile erste Gipfel beim RFS; die eigentliche Spitzenkraft (active peak, ~2,5× KG) liegt um Midstance und ist bei beiden Mustern ähnlich. Unterschiedlich ist die Belastungsrate, nicht die Spitzenkraft.
- Achillessehnenkraft ≠ GRF. Die Sehnenkraft (~8–12× KG) übersteigt die vertikale GRF (~2,5× KG) um ein Mehrfaches — nicht die GRF-Vielfachen für die Sehnenlast einsetzen.
- Laufen wird über die Gangmechanik definiert, nicht über Tempo: Kriterium ist die Flugphase / duty factor < 0,5. Sehr schnelles Gehen bleibt Gehen, sehr langsames Laufen bleibt Laufen.
Springen, Landen, Verletzung
Reaktive Kontakte laufen über den Dehnungs-Verkürzungs-Zyklus (SSC): Die Plantarflexoren-Sehnen-Einheit wird exzentrisch vorgedehnt, speichert elastische Energie und gibt sie unmittelbar konzentrisch ab. Das dominante Federelement ist die Sehne — der Muskel arbeitet quasi-isometrisch als Kraftregler.
Absprung und der Steifigkeits-Trade-off
Am Sprunggelenk sind die Plantarflexoren die distale, kurz-intensive Leistungsquelle des Abdrucks in der proximal-distalen Sequenz (den größten Arbeitsanteil leistet oft die Hüfte). Voraussetzung ist der über den Windlass versteifte, rigide Fuß. Die Landung ist das Gegenteil — exzentrische Dissipation kinetischer Energie, distal-proximal: das Sprunggelenk ist der erste Stoßdämpfer.
Das laterale Supinationstrauma — die vulnerable Fußposition
Der häufigste Mechanismus ist die forcierte Kombination aus Inversion + Plantarflexion + Adduktion. In Plantarflexion sitzt der schmalere posteriore Talus in der Malleolengabel (der knöcherne Formschluss der Dorsalextension fehlt) und das Lig. talofibulare anterius (ATFL) richtet sich parallel zur Unterschenkelachse aus — es wird zum primären Zügel und versagt zuerst. Die Versagenssequenz lautet ATFL → CFL → PTFL; das ATFL ist an ~65–85 % der lateralen Distorsionen beteiligt.

In Plantarflexion sitzt der schmalere posteriore Talus in der Malleolengabel — der knöcherne Formschluss fehlt (loose-packed).
- ATFL richtet sich parallel zur Unterschenkelachse aus → primärer Zügel
- ATFL ist zugleich das schwächste der drei Außenbänder
- Versagenssequenz ATFL → CFL → PTFL (PTFL posterior, in dieser Ansicht verdeckt)
Peroneale Reflexlatenz kommt zu spät: Reaktionszeit ~60–80 ms > Inversions-Zeitfenster → häufigste muskuloskelettale Sportverletzung; ~20–40 % chronische Instabilität (CAI).
Dynamischer Valgus und ACL
Der Verletzungsmechanismus des Non-Kontakt-ACL-Traumas ist per Videoanalyse gut belegt: Ruptur typisch innerhalb ~40–50 ms nach Bodenkontakt, bei geringer Knieflexion (<~30°), unter Valgus und Innenrotation (Koga, Krosshaug). Die Kopplung dieses Valgus an ein Sprunggelenk-DF-Defizit bzw. Fußpronation ist dagegen nur assoziativ belegt und gehört klar niedriger eingeordnet.
Valgus-/Innenrotationsmechanismus, ~40 ms, geringe Flexion — der ACL-Verletzungshergang selbst.
„Fußpronation / DF-Defizit → dynamischer Valgus → ACL" als kausale Kette. Sie ist mit mehr Knievalgus assoziiert, aber der Valgus ist überwiegend hüftgetrieben; prospektive Kausalbelege für Pronation → ACL fehlen weitgehend.
Das relative Non-Kontakt-ACL-Risiko von Frauen liegt nach aktuellen Meta-Analysen bei ~2–3,5× (ältere Einzelsport-Angaben bis ~8×). Die Ursache ist multifaktoriell — anatomisch (Notch-Weite, Q-Winkel, ACL-Größe), neuromuskulär und hormonell-zyklisch —, nicht allein das Landemuster. Ermüdung verschlechtert Landekinematik und Belastungsrate zusätzlich.
◈ Fallstricke — Springen & Landen
- Elastische Energie wird nicht „im Muskel" gespeichert, sondern in der Sehne. Muskel und Sehne dürfen nicht gleichgesetzt werden.
- Die stabile Landung ist die in Dorsalextension, nicht in Plantarflexion — das ATFL-Trauma passiert gerade in Plantarflexion (entriegelte Gabel, Bandführung).
- RSI ≠ Sprunghöhe. Der Reactive Strength Index setzt Höhe bzw. Flugzeit ins Verhältnis zur Bodenkontaktzeit; ein hoher Sprung mit langer Kontaktzeit ergibt einen schlechten RSI. (Achtung: RSI aus Sprunghöhe/GCT [m/s] und RSI-mod aus Flugzeit/GCT [dimensionslos] liefern verschiedene Zahlen.)
- Dynamischer Valgus ist kein reines Knieproblem — die dominierende Steuerung ist proximal (Hüftabduktoren/-außenrotatoren), distal nur additiv gekoppelt.
Kniebeuge & Dorsalextension
In der Kniebeuge ist der Fuß am Boden fixiert — die gesamte Kinematik läuft in geschlossener Kette. Talus und Ferse bleiben ortsfest, die Tibia kippt nach ventral über den Talus. Diese Ventralneigung („knee-over-toe") ist die Dorsalextension der Beuge; die verfügbare talokrurale DF limitiert damit unmittelbar die Tiefe.
ROM-Bedarf und der Weight-Bearing-Lunge-Test
Der DF-Bedarf skaliert mit der Tiefe. In-vivo-Kinematik unbelasteter tiefer Alltagshocke (Hemmerich 2006, n=30 gesunde Erwachsene, Ø ~48 J., kulturell an die tiefe Hocke gewöhnt) zeigt ~34–39° talokrurale DF; eine Parallelkniebeuge verlangt ~15–25°. Dem steht die unbelastete Lehrbuch-Norm von nur 0–20° gegenüber — der Übertrag auf die belastete Langhantelkniebeuge ist eine Extrapolation, aber die Bilanz erklärt, warum ein großer Teil der Trainierenden „ankle-limited" beugt.
Der Weight-Bearing-Lunge-Test (Knie-an-Wand, Ferse zwingend am Boden) misst genau die relevante Größe — die funktionelle geschlossene-Kette-DF. Weil das Knie gebeugt ist, entspannt er den zweigelenkigen M. gastrocnemius und prüft die artikuläre Komponente plus M. soleus, nicht die Gastrocnemius-Länge. Ein WBLT deutlich unter der Norm bei freiem Wadenbefund lenkt den Verdacht auf Kapsel, posterioren Talusglide oder Syndesmose (die keilförmige Trochlea — im Mittel ~3 mm ventral breiter — erzwingt bei DF eine Fibula-Außenrotation ~2–5° und Gabelweitung ~1–1,5 mm).
Subtalare Pronation: scheinbare DF und der Trade-off
Ein Teil der im WBLT gemessenen „DF" stammt nicht aus dem OSG: subtalare Pronation entriegelt den Mittelfuß, senkt das Gewölbe und lässt den Unterschenkel weiter nach vorn wandern. Ein Mindestmaß Pronation ist funktionell notwendig — ein Fuß, der nicht proniert, wirkt in der Tiefe paradoxerweise steifer. Der Trade-off: Wird die Tiefe über zunehmende Pronation erkauft, steigt die Tibia-Innenrotation und begünstigt den medialen Kollaps.
Die Kopplung Subtalar-Eversion → Tibia-IR ist etabliert. Der dynamische Valgus in der Kniebeuge ist aber primär hüftgetrieben (Gluteus medius/maximus, Motorkontrolle); die Fußpronation ist ein evidenzschwacher Nebenbeitrag, nicht der Haupttreiber. Belastet werden bei Valgus die medialen Weichteile auf Zug (MCL) und das laterale Kompartiment auf Druck (lateraler Meniskus/Knorpel), dazu patellofemoral — nicht das ACL: die tiefe Kniebeuge ist eine ACL-arme Aktivität (mit der Flexionstiefe dominieren PCL- und patellofemorale Kräfte).
Kompensationsmuster bei DF-Restriktion
Ist die talokrurale DF erschöpft, sucht das System berechenbare Ausweichwege, um Tiefe und Schwerpunktkontrolle zu retten.
◈ Fallstricke — Kniebeuge
- „Das Knie darf die Zehen nie überschreiten" ist als Pauschalregel falsch — in geschlossener Kette ist die vordere Knieauslenkung die Dorsalextension und für Tiefe obligat.
- Fersenabheben ≠ „kurze Waden". Die Restriktion ist häufig ossär/kapsulär (anteriores Impingement, defizitärer Talusglide, steife Syndesmose), nicht muskulär.
- Pronation ≠ Überpronation. Ein Mindestmaß ist zur Mittelfuß-Entriegelung nötig; problematisch ist erst der unkontrollierte Kollaps.
- „Mehr Dorsalextension ist immer besser" — es gibt ein Optimum; exzessive DF-Suche über einen Pronationskollaps erzeugt Tibia-IR und Valgus. Ziel ist ausreichende talokrurale DF, nicht maximale Pronation.
Biotensegrität — sauber getiert
Hier ist die ehrliche Trennung entscheidend: Der Fuß ist biomechanisch besser als vorgespanntes System denn als Steinbogen beschrieben — aber die radikale Tensegrity-These und die Ganzkörper-Faszienlinie gehen über die Datenlage hinaus. Als TBL-Kernmodelle verdienen sie die härteste Kritik, nicht die nachsichtigste.
Bogen, Fachwerk — oder vorgespanntes Netz?
Das Bogenmodell (Steingewölbe mit Schlussstein) ist in der zentralen Prämisse falsch: Ein echter Bogen kippt ohne horizontale Zugsicherung auseinander. Der Fuß ist quantitativ ein Fachwerk/Sprengwerk — zwei Druckstreben (Calcaneus, Vorfuß), deren Basis die Plantaraponeurose als Zugband schließt. Der Windlass ist damit schon im Lehrbuch eine zug-getriggerte Selbstversteifung, näher an einem vorgespannten System als am Steinbogen.
Besser als der Steinbogen erklärt das Vorspannungs-Denken drei messbare Dinge: das Gewölbe als elastischer Energiespeicher (Ker; Stearne), die aktive Steifigkeitsmodulation durch die Intrinsics („foot core", McKeon/Kelly) und die Lastverteilung/nichtlineare Kennlinie statt punktueller Schlussstein-Abhängigkeit.
Schlechter — und das ist der entscheidende Einwand: Es existiert kein tensegritäres Fußmodell mit validierter quantitativer Vorhersagekraft. Etablierte Finite-Elemente-Modelle (Cheung & Zhang) sagen Plantardruck valide vorher — mit Druck über Gelenkkontakte und Zug über Faszie/Bänder. Klinische Endpunkt-Evidenz für „biotensegritär begründete" Interventionen fehlt vollständig.
Die „Superficial Back Line" am Fuß
Myers' Anatomy Trains postuliert eine durchgehende myofasziale Zugkette von der Plantaraponeurose über Achillessehne und ischiocrurale Muskulatur bis zur Galea. Hier gilt: Modell und Beleg strikt trennen.
Praktisch vertretbar, beim Tier bleibend: Fußtraining wirkt plausibel nach proximal über die belegte plantar-Achilles-Kopplung und den Calcaneus-Hebel; die Feder-/Vorspannungsfunktion rechtfertigt gezieltes Gewölbe- und Intrinsic-Training. Nicht vertretbar ist, aus „Biotensegrität" oder „SBL" eine Pathogenese abzuleiten — der erworbene Pes planovalgus ist Versagen des Zug- und aktiven Stabilisierungssystems (Tibialis-posterior-Dysfunktion, Spring-Ligament, Intrinsics), was zum Vorspannungsgedanken passt, ihn aber nicht zur validierten Tensegrity-Geometrie erhebt.
Konservatives Training
Ein Fuß-/Sprunggelenk-Programm lässt sich aus der Belastungsmechanik ableiten, aber die Bausteine tragen sehr unterschiedliche Evidenzlasten. Wer sie gleichrangig verkauft, verliert. Deshalb strukturiert nicht die anatomische Reihenfolge (distal→proximal) das Programm, sondern die Evidenzstärke.
Baustein 1 — Triceps-surae-Kraft & Achilles-Kapazität bestbelegt
Die Achillessehne sieht beim Gehen ~2,5–3,5× KG, beim Laufen ~8–12× KG (Tensiometrie 8–10×; Komis In-vivo-Spitzenwerte bis ~12,5× stammen aus Messungen über Gehen, Laufen und Springen, sind also nicht laufspezifisch). Training heißt: die Sehne an diese Größenordnung heranführen. Die Muskelauswahl folgt der Gelenküberspannung.
Der am besten belegte Einzelbaustein ist das schwere/exzentrische Wadenprotokoll bei Mid-portion-Achillestendinopathie: Alfredson-Exzentrik (3×15, gestrecktes und gebeugtes Knie, 2×/Tag, 12 Wochen) und Heavy Slow Resistance (3×/Woche, ~6 s/Wdh., 15 RM→6 RM). Beide sind in direkter Vergleichsstudie klinisch vergleichbar (Evidenzbasis im Kern eine kleine RCT, Beyer 2015) — HSR bei besserer Adhärenz. Gesteuert wird über Schmerzmonitoring (Silbernagel: Schmerz bis ~4–5/10 während/nach Belastung akzeptabel); relevante Non-Responder-Anteile (~25–45 %) sind Realität, nicht Ausnahme.
Insertionelle Tendinopathie verschlechtert sich unter voller Exzentrik unter die Horizontale (Insertions-/Retrokalkaneal-Kompression) — auf Floor-level/limitierte Dorsalextension modifizieren.
Baustein 2 — Propriozeption, Balance & Distorsions-Reha bestbelegt
Die am besten belegte Prävention lateraler Distorsionen ist nicht Kraft, sondern balance-/neuromuskuläres Training — konsistente Rezidivreduktion um ~35–50 % (RR ~0,5–0,65) bei Anamnese/CAI; für Erstdistorsionen ist die Evidenz heterogener, aber überwiegend positiv (v. a. multimodale Programme). Externe Stabilisierung reduziert bei Reverletzungsrisiko das Rezidiv (etabliert); dass die Semi-Rigid-Orthese dem Taping überlegen ist, stützt sich v. a. auf Surrogatdaten (Tape verliert binnen ~20–30 min rund 30–50 % seines Restraints) und ist nur moderat belegt.
Balance-Training verkürzt die peroneale Reaktionslatenz — als gesicherter Mechanismus überzogen. Der klinische Effekt (Rezidivreduktion) ist robust; der zugrunde liegende Mechanismus (bessere posturale/propriozeptive Kontrolle vs. reflektorische Latenz) ist inkonsistent belegt.
Baustein 3 — Dorsalextensions-Mobilität etabliert, Transfer variabel
Gewichtsbelastete Mobilisation (Knee-to-wall, posteriorer Talus-Glide, Mulligan) erzeugt kurzfristig einen realen ROM-Gewinn (~1–3 cm, Stunden bis Tage) — das ist etabliert. Der funktionelle Transfer (bessere Kniebeugentiefe, Landekinematik, Verletzungsreduktion) ist variabel und schwach belegt. Praktisch: Mobilisation als Türöffner unmittelbar vor dem Kraft-/Landetraining, nicht als isolierte Dauermaßnahme.
Baustein 4 — Foot-core / Intrinsics plausibel, dünn
Die Short-foot-Übung (Metatarsalköpfchen ohne Zehenkrallen zur Ferse ziehen, Gewölbe anheben) aktiviert den M. abductor hallucis selektiver als das vom extrinsischen M. flexor digitorum longus dominierte Handtuch-Greifen und steigert über 4–8 Wochen den intrinsischen Muskelquerschnitt. Das sind Surrogat-Endpunkte aus kleinen Kohorten; der Sprung zu klinischer Verletzungsreduktion bleibt Hypothese. Short-foot gehört ins Programm — als niedrigrangiger, technikanspruchsvoller Baustein, nicht als tragende Säule.
Baustein 5 — Plyometrie & SSC Progression entscheidend
Trainingsziel ist die Sehnensteifigkeit und die reaktive Kraft, nicht die Sprunghöhe. Progrediert wird nach Bodenkontaktzeit; das Volumen steuert über Fußkontakte, nicht über Höhe.
Kernzahlen & Quellen
Referenzwerte mit Streubreite — keine Konstante ist ohne Verteilung. Wo eine Zahl als Punktwert erscheint, ist sie eine Größenordnungs-Schätzung, meist geschwindigkeits-, methoden- oder populationsabhängig.
| Größe | Wert (Streubreite) | Kontext / Quelle | Tier |
|---|---|---|---|
| OSG-Achse, Neigung zur Horizontalen | ~7–10° | aus Achse–Tibia 82,7°±3,7° · Isman & Inman 1969 | etabl. |
| OSG-Achse, Außenrotation transversal | ~20–30° | Malleolus lat. dorsaler; große Streuung | etabl. |
| Trochlea-Breitendifferenz ventral–dorsal | ~3 mm (1–6; ~8–11 %) | close-packed in DF · osteometrisch; Literaturangaben streuen, keine claim-tragende Einzelquelle | etabl. |
| Henke-Achse (USG), Neigung transversal | ~42° (Manter 29–47) | Manter 1941 (Mittel); weite Spanne 20,5–68,5° = Isman&Inman 1969 | etabl. |
| Henke-Achse, mediale Deviation | ~16° (Manter 8–24) | gepoolt 4–47° (spätere Studien) | etabl. |
| Getriebe-Ratio Tibiarot. : Eversion | tan θ ≈ 0,9 @42° | gemessen ~0,68±0,15 · Fischer 2018 | konz. |
| Plantaraponeurose → Gewölbesteifigkeit | ~25 % | größter passiver Beitrag · Huang 1993 | etabl. |
| Spitzenzug Plantaraponeurose (Gehen) | 0,96 ±0,36× KG | n=7 Kadaver · Erdemir 2004 | etabl. |
| Vertikale GRF Gehen / Laufen | 1,0–1,2 / 2,2–2,9× KG | Doppelhöcker vs. Einzelgipfel | etabl. |
| Landung, Spitzen-GRF | 3–6× KG (steif 6–8+) | Drop-Landing, technikabhängig | etabl. |
| Achillessehnenkraft Laufen | ~8–12× KG | kurzer OSG-Hebelarm · Tensiometrie; Komi-Spitzenwerte aktivitätsübergreifend (Gehen/Laufen/Springen) | etabl. |
| Elast. Energie/Schritt (Laufen) | Achilles ~35 %, Gewölbe ~17 % | Einzelquellen-Schätzung · Ker 1987 | konz. |
| Gewölberestriktion → metab. Kosten | ~+6 % | nur Laufen · Stearne 2016 (andere Messgröße) | etabl. |
| Hallux-MTP-Dorsalextension (Windlass) | ~60° funktionell (45–90) | Verlust = Hallux rigidus · Hicks 1954 | etabl. |
| DF-Bedarf Tiefkniebeuge (in vivo) | ~34–39° | n=30, unbelastet · Hemmerich 2006 | etabl. |
| WBLT-Norm / relevante Seitendifferenz | ~8–12 cm (~41°) / >1,5 cm (≈4,7°) | Bennell 1998, Konor 2012 | etabl. |
| ATFL-Beteiligung laterale Distorsion | ~65–85 % | Sequenz ATFL→CFL→PTFL | etabl. |
| Non-Kontakt-ACL-Risiko Frauen : Männer | ~2–3,5× | Meta-Analysen; multifaktoriell | etabl. |
| Rezidivreduktion Balance-Training | ~35–50 % (RR 0,5–0,65) | Anamnese/CAI | etabl. |
| „Überpronation → Laufverletzung" | kein erhöhtes Risiko | 927 Anfänger · Nielsen 2014 | hypo. |
Quellen (Auswahl)
Achsen & Gelenkmechanik: Manter 1941 · Barnett & Napier 1952 · Hicks 1954 · Elftman 1960 · Isman & Inman 1969 · Inman 1976 · Blackwood et al. 2005 · Nester et al. — Gewölbe & Energetik: Basmajian & Stecko 1963 · Ker et al. 1987 (Nature) · Huang et al. 1993 · Erdemir et al. 2004 · Lichtwark & Wilson 2006 · Stearne et al. 2016 — Gang & Lauf: Perry (Gait Analysis) · Novacheck 1998 · Komi · Hasegawa 2007 · Lieberman et al. 2010 · Larson 2011 · Heiderscheit et al. 2011 · Kulmala et al. 2013 · Daoud et al. 2012 · Nielsen et al. 2014 — Kette & Verletzung: Fischer 2018 · Hewett et al. 2005 · Koga/Krosshaug (Videoanalyse) · Krosshaug et al. 2016 — Kniebeuge: Hemmerich et al. 2006 · Bennell et al. 1998 · Konor et al. 2012 · Fry et al. 2003 · Escamilla — Faszie & Modelle: Cheung & Zhang · Stecco et al. 2013 · Wilke et al. 2016 · Krause et al. 2016 · Scarr · Levin · Myers · McKeon et al. 2015 · Kelly et al. 2014/2015 — Training: Alfredson et al. 1998 · Kongsgaard/Beyer 2015 (HSR) · Silbernagel (Load-Management) · FIFA 11+ / PEP.
Zur Methodik dieser Ausarbeitung. Acht Themenblöcke wurden je einzeln fachlich verfasst und anschließend adversarial auf anatomisch-biomechanische Korrektheit, Zahlenwerte und Evidenztier geprüft. Die Prüfung fand u. a. einen invertierten Kernzusammenhang (Drehmomentwandler: tan statt cot; steile Achse = hoher Gang) sowie mehrere zu optimistisch eingestufte Aussagen, die hier herabgestuft sind — insbesondere die Kausalkette „Fußpronation → Knieverletzung", die durchgehende „Superficial Back Line" und das literale Tensegrity-Axiom am Fuß.
The Biotensegrity Lab · Biotensegrität, Faszien & funktionelle Anatomie · Ausarbeitung zum internen/klinischen Gebrauch. Deutungsmodelle sind als solche gekennzeichnet und ersetzen die etablierte Gelenkmechanik nicht.